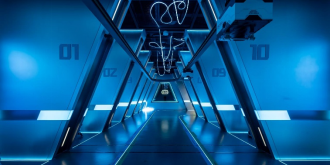
场地定位
位于训练中心核心区域的 AI 充电仓,是保障全场机器人设备 24 小时不间断作业的“能量心脏”。该区域摒弃了传统的人工插拔充电或地面移动充电模式,创新性地引入了空中吊轨自动对接系统,实现了机器人能源补给的全自动化与空间利用的最大化。
核心运行机制
- 吊轨自动滑移技术:
充电仓顶部部署了高精度的智能吊轨系统。当机器人电量低于阈值或完成阶段性任务后,系统会自动调度机器人滑行至指定充电工位。这种“空中传输”方式不仅避免了地面拥堵,还大幅提升了流转效率。 - 无人化自动对接:
机器人到达工位后,通过视觉定位与机械结构的精密配合,自动完成充电接口的物理连接与握手协议,无需人工干预即可开始快速补能。这确保了在长周期训练或作业中,机器人能够像“流水线”一样高效轮转。
设计必要性与人体工学考量
该系统的引入具有极强的现实针对性。以场内常见的 宇树 G1 人形机器人 为例:
- 负载挑战:其标准版身高3 米,体重达 35 公斤;高性能加强版更是重达47 公斤。这一重量级相当于搬运一名成年人的负荷,若依靠人工频繁搬运充电,不仅效率低下,还存在极大的人员劳损与安全风险。
- 效率最优解:自动充电仓完美解决了重型机器人的“最后一公里”补能难题,让运维人员从繁重的体力劳动中解放出来,专注于更高价值的监控与调试工作。