数据来源于真实机器人/人类操作,非仿真生成
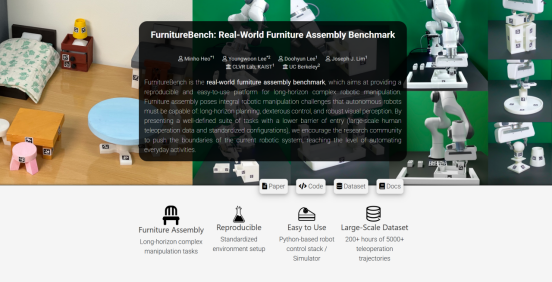
FurnitureBench (2023)
数据集介绍 FurnitureBench 是韩国科学技术院 CLVR 实验室推出的长时序家具装配机器人操作基准数据集,聚焦多阶段、高精度家具...
Mobile ALOHA (2024)
数据集介绍 Mobile ALOHA 是一个专注于双臂移动操作的真实世界数据集,解决了传统数据集局限于桌面静态操作的问题。该数据通过...
Language-Table (2022)
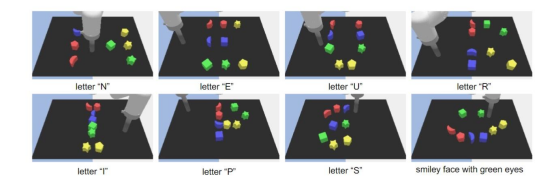
数据集介绍 Language-Table (2022) 是由Google DeepMind发布的大规模、语言驱动的机器人操作数据集。该数据集专门设计用于学习...
MIME (2018)
数据集介绍 MIME (Manipulation Instruction, Monitoring, and Evaluation) (2018) 是由卡内基梅隆大学发布的早期大规模多任务...
BC-Z (2022)
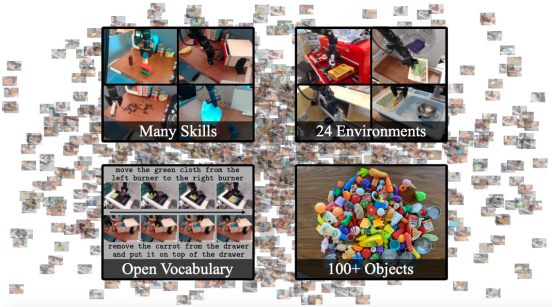
数据集介绍 BC-Z (Behavior Cloning from Zero-shot) (2022) 是由Google Everyday Robots团队发布的大规模、多机器人、多场景机...
RoboSet (2023)
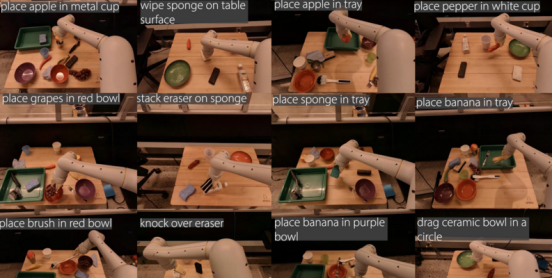
数据集介绍 RoboSet 是一个大规模开源机器人操作数据集,由卡内基梅隆大学和 Meta AI 研究团队创建。该数据集包含 7500 条通过...
BridgeData V2 (2023)
数据集介绍 BridgeData V2 (2023) 是由加州大学伯克利分校研究团队发布的大规模、多样化机器人操作数据集。该数据集在前代Brid...
RT-1 (Robotics Transformer 1) (2022)
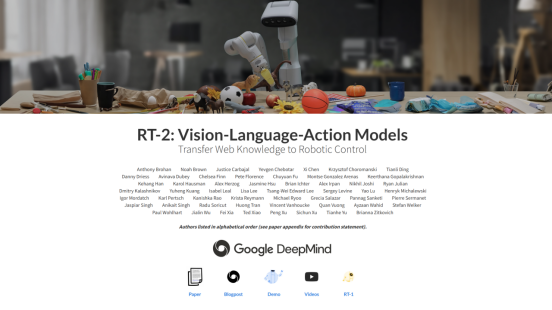
数据集介绍 RT-1 (Robotics Transformer 1) (2022) 是由Google DeepMind和Everyday Robots团队联合提出的多任务机器人操作模型...
DROID (2024)
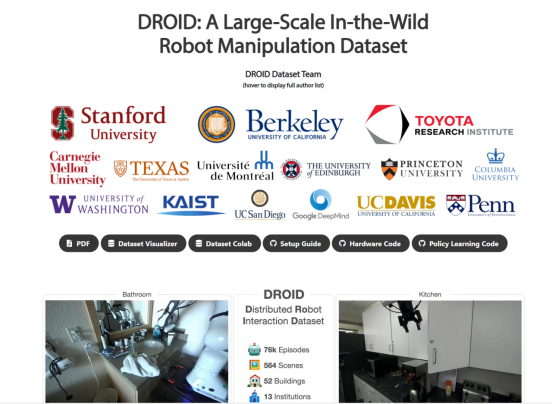
数据集介绍 DROID (2024) 数据集由斯坦福大学联合全球13家顶尖研究机构共同打造,是一个大规模、高多样性的真实世界机器人操作...
 国家具身智能应用中试基地