长序列任务(>60秒,或多步规划)
RoboSet (2023)
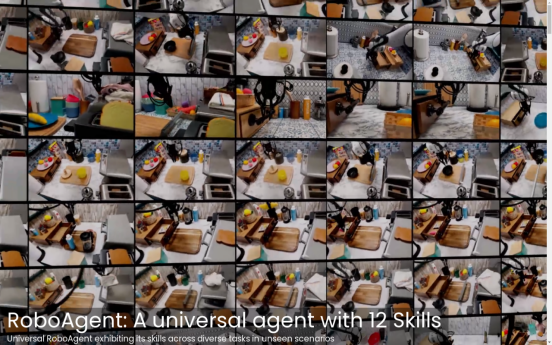
数据集介绍 RoboSet 是一个大规模开源机器人操作数据集,由卡内基梅隆大学和 Meta AI 研究团队创建。该数据集包含 7500 条通过...
Open X-Embodiment
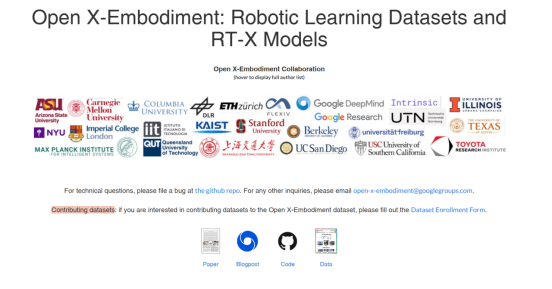
数据集介绍 Open X-Embodiment (2023) 数据集由 Google DeepMind 联合全球 21 家顶尖学术机构共同打造,是迄今为止规模最大的开...
 国家具身智能应用中试基地