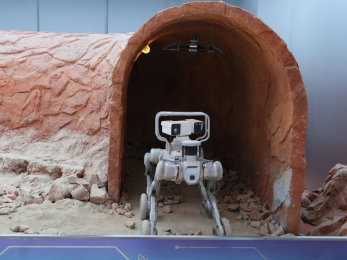
场景概览
本区域专为模拟矿井井下等极端作业环境而设。针对地下空间普遍存在的通信信号弱/无信号、光照不足、地形非结构化等痛点,重点展示四足机器人在脱离人工实时遥控情况下的全自主作业能力,旨在验证“减人增效、增安提效”的智能化矿山建设目标。
核心技术能力
- 无网环境自主导航:
在GPS拒止及弱通信环境下,机器人依托高精度惯性导航系统(INS)与同步定位与建图(SLAM)算法,实现完全自主的路径规划与避障,无需依赖外部基站即可深入未知区域。 - 实时三维重建:
搭载激光雷达与深度相机,机器人能在行进中对巷道、采掘面进行高精度扫描,实时生成环境的三维点云模型。这不仅为后续作业提供精确的地理信息数据,还能辅助识别巷道形变与塌方风险。 - 多模态探测:
集成气体传感、热成像及声学探测模块,能够自主完成瓦斯浓度监测、设备温度异常排查及异响识别,将安全隐患消灭在萌芽状态。
应用价值
该训练区展示了从“人防”向“技防”跨越的关键技术路径。通过机器人的常态化自主巡检,大幅减少了高危环境下的作业人员数量,从根本上提升了本质安全水平;同时,数字化的探测数据实现了矿井管理的透明化与精细化,显著提升了生产运维效率。