场地概览
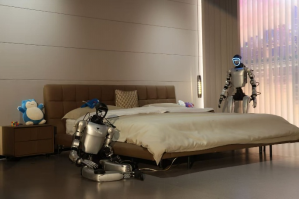
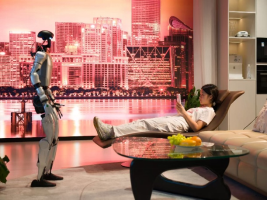
本区域高度还原了真实家庭生活环境,是具身智能技术从工业、特种场景迈向民用消费领域的关键验证场。这里聚焦家庭场景下“非结构化环境”与“复杂长尾任务”的核心痛点,通过让机器人在真实生活场景中反复试错与迭代,探索其从“单一功能设备”向“全能家庭助手”进化的技术路径。
核心训练任务
机器人正在通过模仿学习与强化学习算法,攻克家庭服务中最具挑战性的精细操作与逻辑规划难题:
- 空间交互与搬运:学习自主开门、搬运重物等基础移动与负重任务,掌握在狭窄家居空间内的避障与路径规划能力。
- 精细家务操作:重点训练叠被子、刷马桶、整理洗手台等涉及柔性物体处理与复杂力控的任务。例如,叠被子需要识别布料形态并协调双臂力度,刷马桶则需适应不规则曲面并控制清洁力度。
- 家电联动与流程执行:模拟将脏衣服放入洗衣机等跨设备协同任务,要求机器人不仅具备抓取能力,还需理解家电交互逻辑与多步骤任务分解。
技术挑战与突破
家庭环境被称为机器人技术的“终极考场”,其核心难点在于:
- 非结构化环境适配:真实家庭中物品摆放随意、光线变化复杂,机器人需具备强大的空间智能与语义理解能力,才能从“实验室标准环境”走向“真实杂乱场景”。
- 莫拉维克悖论的攻克:对人类而言简单的倒水、叠衣等动作,对机器人却涉及高维关节控制、视觉推理与力觉反馈的复杂计算。本训练区正是通过海量真实数据积累,逐步缩小这一能力鸿沟。
未来展望:从“工具”到“伙伴”
随着具身智能大模型与多模态感知技术的深度融合,家庭服务机器人正从“执行指令的工具”向“主动服务的伙伴”演进。未来,它们将逐步承担起“保安、保洁、保姆”三重角色:
- 保安:全屋自主巡逻,实时监测门窗状态、烟雾漏水及陌生人入侵,提供动态安防保障。
- 保洁:覆盖地面清洁、物品整理、衣物洗护等全品类家务,实现真正的“无人家务”时代。
- 保姆:提供老人健康监测、跌倒报警、服药提醒及情感陪伴,缓解家庭照护压力。
正如业内预测,随着核心零部件国产化与算法迭代,家庭服务机器人将在2026-2030年进入规模化增长期,最终像家电一样普及,成为每个家庭的“标配成员”。