国家具身智能应用中试基地
首页 新闻中心 资源池 需求发布 方案发布 应用推广 开源社区 赛会展培

免费数据集

Tags

  • VIMA (2023)

    VIMA (2023)

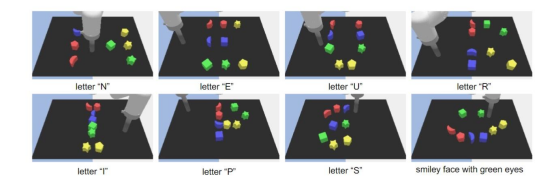
    数据集介绍 VIMA 是一个大规模、多模态的机器人操作基准数据集,旨在通过多模态提示(文本、图像、视频的交错序列)来训练通用...

    资源池 > 数据库 9 国际数据集 仿真生成 单臂操作 抓取 中程任务 机械臂 视觉 语言 多模态 通用研究 开源工具链 含语言指令 数字孪生 免费数据集
    2026-05-11
  • Language-Table (2022)

    Language-Table (2022)

    数据集介绍 Language-Table (2022) 是由Google DeepMind发布的大规模、语言驱动的机器人操作数据集。该数据集专门设计用于学习...

    资源池 > 数据库 9 国际数据集 真实采集 单臂操作 抓取 短程任务 机械臂 视觉 语言 通用研究 含语言指令 开源工具链 免费数据集
    2026-05-11
  •  ManiSkill (2021–2023)

    ManiSkill (2021–2023)

    数据集介绍 ManiSkill (Manipulation Skill) (2021–2023) 是由加州大学圣地亚哥分校发布的基于SAPIEN物理引擎的大规模机器人操...

    资源池 > 数据库 16 国际数据集 仿真生成 单臂操作 抓取 短程任务 中程任务 机械臂 视觉 工业制造 通用研究 开源工具链 数字孪生 免费数据集
    2026-05-11
  • Meta-World (2019)

    Meta-World (2019)

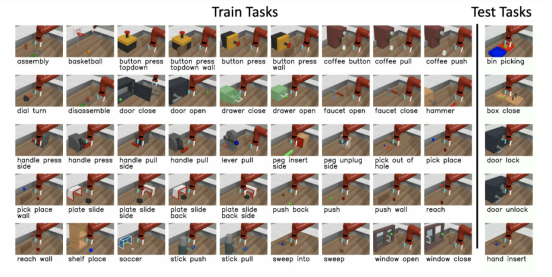
    数据集介绍 Meta-World (2019) 是由斯坦福大学发布的面向多任务和元强化学习研究的仿真机械臂操作基准环境。该数据集/环境包含5...

    资源池 > 数据库 9 国际数据集 仿真生成 单臂操作 抓取 短程任务 机械臂 视觉 通用研究 开源工具链 数字孪生 免费数据集
    2026-05-11
  • RLBench (2020)

    RLBench (2020)

    数据集介绍 RLBench 由帝国理工学院推出的仿真机器人操作基准数据集,基于 CoppeliaSim 虚拟仿真环境构建,包含跨度极大的难易...

    资源池 > 数据库 10 国际数据集 仿真生成 单臂操作 抓取 短程任务 长程任务 机械臂 视觉 通用研究 开源工具链 数字孪生 免费数据集
    2026-05-11
  • MIME (2018)

    数据集介绍 MIME (Manipulation Instruction, Monitoring, and Evaluation) (2018) 是由卡内基梅隆大学发布的早期大规模多任务...

    资源池 > 数据库 14 国际数据集 真实采集 双臂操作 单臂操作 短程任务 机械臂 视觉 通用研究 工业制造 开源工具链 免费数据集
    2026-05-11
  • BC-Z (2022)

    BC-Z (2022)

    数据集介绍 BC-Z (Behavior Cloning from Zero-shot) (2022) 是由Google Everyday Robots团队发布的大规模、多机器人、多场景机...

    资源池 > 数据库 8 国际数据集 真实采集 单臂操作 抓取 中程任务 跨本体 视觉 语言 家庭服务 通用研究 开源工具链 含语言指令 免费数据集
    2026-05-11
  • RoboSet (2023)

    RoboSet (2023)

    数据集介绍 RoboSet 是一个大规模开源机器人操作数据集,由卡内基梅隆大学和 Meta AI 研究团队创建。该数据集包含 7500 条通过...

    资源池 > 数据库 23 国际数据集 真实采集 长程任务 机械臂 视觉 家庭服务 商业零售 通用研究 开源工具链 单臂操作 抓取 免费数据集
    2026-05-11
  • BridgeData V2 (2023)

    BridgeData V2 (2023)

    数据集介绍 BridgeData V2 (2023) 是由加州大学伯克利分校研究团队发布的大规模、多样化机器人操作数据集。该数据集在前代Brid...

    资源池 > 数据库 11 国际数据集 真实采集 单臂操作 抓取 短程任务 机械臂 视觉 语言 通用研究 家庭服务 含语言指令 开源工具链 免费数据集
    2026-05-11
  • RT-1 (Robotics Transformer 1) (2022)

    RT-1 (Robotics Transformer 1) (2022)

    数据集介绍 RT-1 (Robotics Transformer 1) (2022) 是由Google DeepMind和Everyday Robots团队联合提出的多任务机器人操作模型...

    资源池 > 数据库 20 国际数据集 真实采集 单臂操作 抓取 短程任务 机械臂 轮式机器人 视觉 语言 家庭服务 通用研究 含语言指令 开源工具链 免费数据集
    2026-05-11
  • «
  • 1
  • 2
  • 3
  • 4
  • »

产品

  • 数据产品
  • 模型调用
  • 行业组件

关注或联系我们

地址: 浙江省杭州市滨江区浦沿街道清旷街422号4幢

商务邮箱: business@jszn.cn

咨询邮箱: info@jszn.cn

招贤纳士

logo
国家具身智能应用中试基地 版权所有 | 浙ICP备2026009765号-1 | 浙公网安备33010802014840号
服务协议 隐私政策