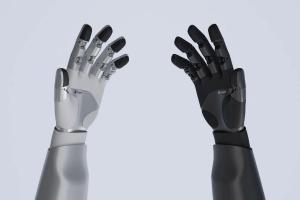
Flex 1是杭州曦诺未来科技有限公司于2025年8月发布的一款全自研量产高自由度腱绳传动灵巧手,并在2025年世界机器人大会上展出。该产品拥有25个自由度,手掌重量为380克,负载能力超过30公斤,单指指尖力超过20N。
Xynova Flex 1采用臂手一体化和全栈自研的腱绳驱动方案,其核心技术包括自研微型电缸技术。其关键部件实测寿命超过150万次,其设计适用于包括具身智能、工业智造等在内的多个领域。
产品规格
Xynova Flex 1是曦诺未来于2025年8月发布的一款高自由度腱绳驱动灵巧手。该灵巧手拥有25个自由度,包括20个主动自由度和5个被动自由度。其手掌重量为380克,负载能力超过30公斤,单指指尖力超过20N。
Xynova Flex 1的关键部件实测寿命超过150万次。单次手掌完整开合时间为0.6秒,关节控制精度达到0.75°。该产品具有较轻的自重和较高的负载能力。
技术特点
Flex 1采用臂手一体化的高自由度腱绳驱动技术,将手与小臂耦合形成一体化应用模式,腕部配备2个自由度便于微调作业位姿。
其自研微型电缸技术突破了高密度腱绳驱动系统的瓶颈,采用分布式驱动布局将前臂腔体内的动力源通过高强度柔性腱绳传递至手部各关节,并在关键关节与传动路径植入高性能弹簧机械缓冲结构以赋予灵巧手物理本能。
Flex 1在软件层全栈自研了“架构—策略—参数寻优”控制体系,采用模型驱动与数据驱动结合的策略,并通过AI智能参数寻优算法以提升多场景下的性能表现。
Flex 1具有高度复现人手骨骼与关节形态的仿生设计。
研发与发布
曦诺未来(Xynova)是一家成立于2024年底的通用灵巧操作全栈方案商。其核心创始团队于2025年8月发布了一款全栈自研、高自由度腱绳驱动灵巧手Flex 1。
该产品于2025年8月8日在北京举办的2025世界机器人大会上首次公开亮相并正式发布。
杭州曦诺未来科技有限公司在展位(C502)现场举办了Xynova Flex 1灵巧手发布会,公布了产品性能参数并进行了演示。 [13-14]大会期间,现场设有观众互动体验环节。
测试与可靠性
为保障产品在工业场景下的长期可靠运行,曦诺未来对Flex 1灵巧手进行了全面且严苛的多维度测试。测试涵盖了震动跌落、EMC电磁兼容、高低温环境适应性、耐久疲劳、长期老化等多个维度。其中,核心微型电缸已完成超过500万次老化测试,而腱绳组件也单独进行了180万次寿命老化实验。这些测试旨在全方位验证产品的稳定性和耐久性,以满足工业级应用的严格要求。