国家具身智能应用中试基地
首页 新闻中心 资源池 需求发布 方案发布 应用推广 开源社区 赛会展培
资源池
本体库 ▶
· 品牌
· 本体类型
组件库 ▶
仿生手/灵巧手
夹爪
机械臂
模型库
数据库 ▶
· 数据资源
· 数据集类型
· 数据来源
· 任务类型
· 任务时序长度
· 机器人本体类型
· 传感器模态
· 主要应用领域
· 数据特色
技能库 ▶
ROS 2
G1 感知与运动能力工具链
G1-D 双臂机器人遥操作工具链
场地库 ▶
智造谷
白马湖
场景训练区
服务库
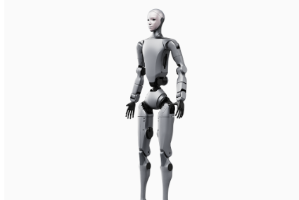
  • Unitree H2

    Unitree H2

    Unitree H2是杭州宇树科技股份有限公司研发的仿生人形机器人,2025年10月20日发布,身高180厘米,体重70公斤,应用于工业与服务...

    宇树科技 人形机器人-本体
    具身智能 2026-03-10
  • 10Kh-RealOmin-OpenData

    10Kh-RealOmin-OpenData

    开源协议:Apache License 2.0 UnrealZoo
    具身智能 2026-02-06
  • EmbodiedCity|具身智能数据集|城市环境模拟数据集

    EmbodiedCity|具身智能数据集|城市环境模拟数据集

    EmbodiedCity是由清华大学构建的一个用于评估具身智能在真实城市环境中表现的基准平台。该数据集基于北京市的一个商业区,构建...

    城市环境模拟 具身智能
    具身智能 2026-01-14
  • 10Kh-RealOmin-OpenData|具身智能数据集|机器人操作数据集

    10Kh-RealOmin-OpenData|具身智能数据集|机器人操作数据集

    该数据集是目前业内规模最大的开源具身智能数据集,累计超过 10,000 小时真实交互数据与 100 万段以上任务片段,覆盖 3,000 余...

    机器人操作 具身智能
    具身智能 2026-01-14
  • OpenEQA|具身智能数据集|视觉问答数据集

    OpenEQA|具身智能数据集|视觉问答数据集

    OpenEQA是由乔治亚理工学院创建的体感式问答数据集,旨在推动基于基础模型的具身智能研究。该数据集包含从ScanNet和HM3D环境中...

    具身智能 视觉问答
    具身智能 2026-01-14
  • «
  • 14
  • 15
  • 16
  • 17
  • 18
  • »

产品

  • 数据产品
  • 模型调用
  • 行业组件

关注或联系我们

地址: 浙江省杭州市滨江区浦沿街道清旷街422号4幢

商务邮箱: business@jszn.cn

咨询邮箱: info@jszn.cn

招贤纳士

logo
国家具身智能应用中试基地 版权所有 | 浙ICP备2026009765号-1 | 浙公网安备33010802014840号
服务协议 隐私政策