导航避障(NAVIGATION)— Nav2
给一个目标点,机器人自己规划、自己绕行、稳稳抵达。 工业级导航栈,集路径规划、实时代价地图避障与行为树决策于一体,针对人...
定位建图(LOCALIZATION_AND_MAPPING)— FAST-LIO + Open3D
让机器人「走进陌生环境也知道自己在哪」。 基于激光雷达与惯性融合的实时定位建图方案,开机即可在已建好的三维地图中完成自我...
R1 Lite VLA 客户端
运行在 R1 Lite 双臂机器人本体上的 ROS 2 节点,通过 WebSocket 连接远端 LingBot-VLA 策略服务,以同步动作块方式驱动机械臂...
robot-data-tools:离线机器人数据集转换、校验与查看工具
robot-data-tools 是一个轻量、零 ROS / 零 PyTorch 依赖的机器人数据处理工具集,面向 Galaxea R1 Lite 双臂协作机器人。它提...
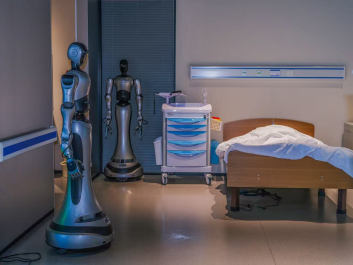
康养陪伴训练区
场地概览 本区域聚焦智慧康养与居家养老核心场景,是具身智能技术从工业、商业领域迈向民生关怀领域的关键验证场。针对全球老龄...
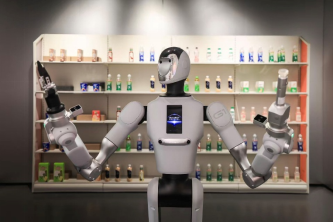
超零售训练区
场地概览 本区域高度还原了真实商业零售场景,是具身智能技术从工业、特种作业迈向城市民生消费领域的关键验证场。这里聚焦零售...
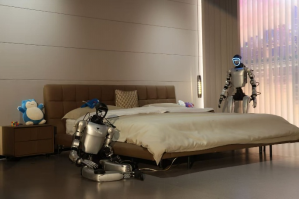
居家服务训练区
场地概览 本区域高度还原了真实家庭生活环境,是具身智能技术从工业、特种场景迈向民用消费领域的关键验证场。这里聚焦家庭场景...
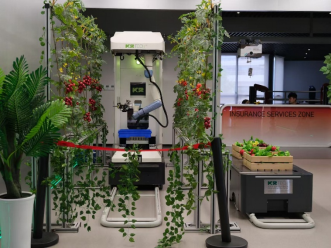
农业采摘训练区
场景定位 本区域聚焦智慧农业与果蔬自动化采收场景,展示了人工智能技术在非结构化农业环境中的深度应用。针对传统农业采摘劳动...
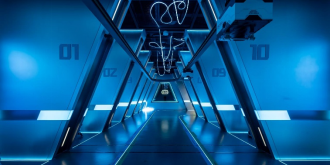
AI 充电仓
场地定位 位于训练中心核心区域的 AI 充电仓,是保障全场机器人设备 24 小时不间断作业的“能量心脏”。该区域摒弃了传统的人工...
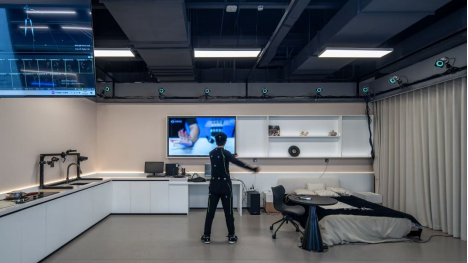
动捕数据采集区
场地定位 本区域展示了由青瞳科技自主研发的国际领先红外光学动作捕捉系统。作为国内首家实现该技术突破的平台,这里代表了当前...
 国家具身智能应用中试基地